 AI资讯
日本爱丽思大山推出面向企业的清洁机器人“JILBY”,7月1日正式发售
日本爱丽思大山公司将于7月1日发布面向企业的DX清洁机器人“JILBY”,实现软硬件自主开发,提升清洁效率。
按标签聚合查看文章内容。
AI资讯日本爱丽思大山公司将于7月1日发布面向企业的DX清洁机器人“JILBY”,实现软硬件自主开发,提升清洁效率。
 AI资讯
Meta正在利用来自多个供应商的机器人及相关硬件,包括Watney Robotics、Kinova和ABB。据多位不愿透露姓名的员工透露,他们未被授权对媒体发言。Kinova和ABB拒绝置评,Watney未回应置评请求。 在一项实验中,Meta正在评估Kinova Gen3机械臂是否能用于服务器的电源循环或断电操作。公司还测试了另一种机器人用于更换网络电缆。一位Meta数据中心员工估计,如果成功,
 AI资讯
挪威-美国机器人公司1X近日公布了其软体机器人伙伴Neo所配备的五指机械手的详细信息。 这些机械手采用了模仿人体手臂肌腱运动的执行器设计。1X表示,Neo的手部拥有25个自由度的运动能力,略低于人类手部通常的27个自由度。通过摄像头和人工智能技术,机器人能够理解手指试图抓取物体的整体环境。这种灵巧的设计赋予Neo机器人极其广泛的运动范围。1X称,这些手可以抓握各种奇特形状的物体,并能感知物体是否从
 AI资讯
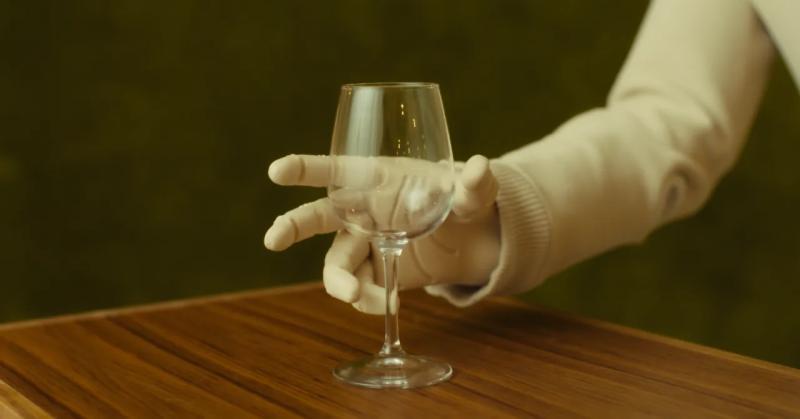
1X是一家挪威-美国机器人公司,近日公布了其软体机器人伙伴Neo所配备的五指机械手的详细信息。该机械手采用了模仿人体手臂肌腱运动的执行器设计。1X表示,这使Neo的手拥有25个自由度的运动能力,略低于人类手通常拥有的27个自由度。通过摄像头和人工智能技术,机器人能够理解手指试图抓取物体的整体环境。这种灵巧的设计赋予Neo机器人极其广泛的动作范围。1X称,这双手能够抓握各种奇特形状的物体,并能感知物
 AI资讯
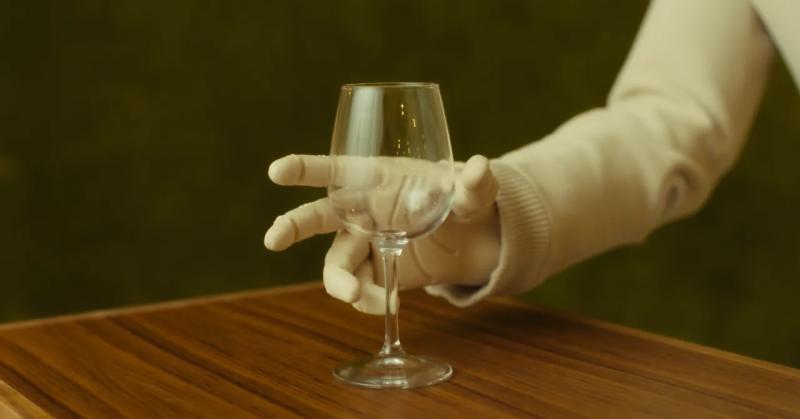
挪威-美国机器人公司1X近日公布了其软体机器人伙伴Neo所配备的五指机械手的详细信息。该机械手采用了模仿人体手臂肌腱运动的执行器设计,赋予Neo的手部25个自由度的运动能力,几乎接近人类手部通常拥有的27个自由度。通过摄像头和人工智能技术,Neo能够理解手指所要抓取物体的整体环境,从而实现灵巧的操作。1X表示,这双手不仅能抓握各种奇特形状的物体,还能感知物体是否从手中滑落。手指动作极其迅速,且能向