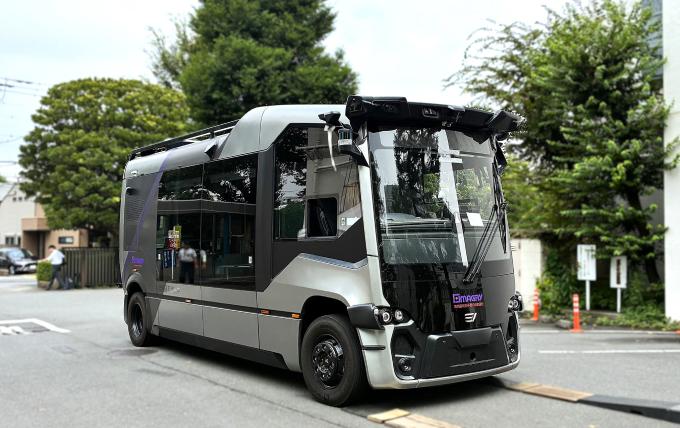
日本NTT移动公司计划于2027年2月,在日本国家NTT武藏野研究开发中心周边的公路环境中,启动基于Imagry自动驾驶系统(ADK)的端到端(E2E)自动驾驶技术实证。该测试场地被称为“Co-Creation Hub”,旨在验证无需依赖高精度三维地图(HD地图)的自动驾驶技术。
自动驾驶服务面临的主要挑战之一是,当扩展到新的区域或路线时,不仅需要构建高精度的3D地图,还需针对道路环境和交通状况调整和验证系统,这往往耗费大量时间和成本。针对这一问题,NTT移动结合了AI驱动的环境感知与行驶规划技术,以及不依赖事先制作的HD地图的技术,旨在降低新路线部署的负担,实现更灵活的自动驾驶服务推广。
此次实证测试将评估该技术在真实公路环境中的有效性及应用挑战,重点考察系统对日本特有的左侧通行规则、信号灯识别、交通管制的适应性,以及行驶质量和安全性。同时,还将验证其在无需事先准备HD地图的情况下,向新路线扩展的能力,以及应对路边停车、行人、自行车等复杂交通环境的表现,为未来商业运营积累经验。
Imagry系统采用不依赖激光雷达(LiDAR)和预制HD地图的方案,通过摄像头实时识别和重构周围环境,基于训练好的AI模型进行环境感知和路径规划。系统结合了基于规则的模块,明确考虑交通规则如停车、优先通行和限速等因素,形成混合式决策机制。其AI架构模块化设计,便于针对日本特有的信号灯检测等问题进行功能改进和整体验证。
项目计划于2026年12月7日交付车辆,随后开始系统调试和场内测试。2027年2月起,将以自动驾驶等级2的模式,在有驾驶员监控的情况下进行公路测试,4月开始进行行驶评估和问题总结。此外,该自动驾驶巴士及其HD地图无依赖技术将在2026年11月18日至20日举办的“NTT研发论坛2026—Mehr Licht!”上展出。