日本NTT于11月11日宣布开发出一项新技术,能够在机器人动作前预测和评估多种行动方案中货物坍塌或掉落的风险,从而选择最有可能成功的行动。
近年来,随着机器人等机械设备在现实世界中实现自主判断和行动,物理AI领域中预测机器人行为后未来状态变化的“世界模型”备受关注。然而,传统的世界模型未能明确处理物体的物理属性,导致在形状、重量和摆放多样的物品装卸过程中,难以提前判断是否会发生货物坍塌或掉落。
此次,NTT独创性地开发了结合物理法则计算的“物理控制适配器”,并将其整合进视频生成模型中,构建了新的世界模型。该模型能够明确估计每个物体的位置、姿态、速度和质量等物理量,并依据运动方程预测未来状态。通过该技术,在公开基准测试中精度超过了传统方法。在模拟货物堆放任务的小型机器人测试中,成功率从73.1%提升至92.3%。
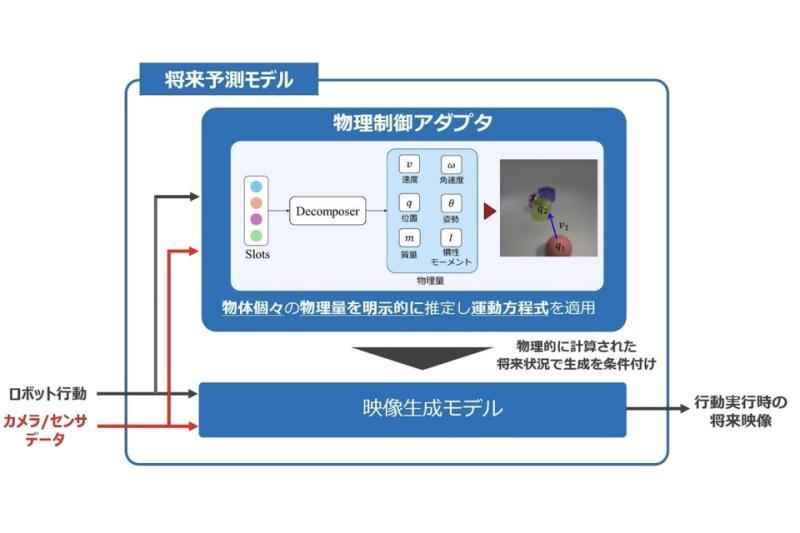
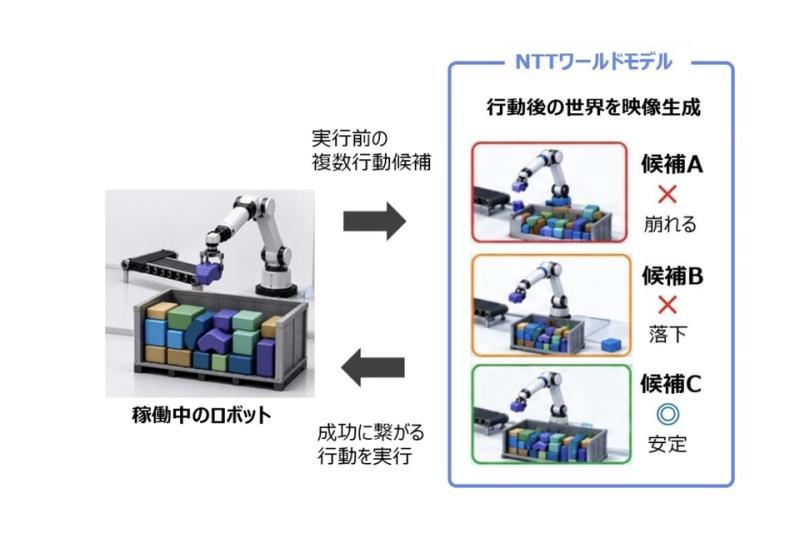
该技术可与现有机器人控制软件协同工作,作为辅助判断工具。针对由VLA和运动规划器生成的多个行动方案,系统会生成对应的未来视频,预测并评估物体是否会掉落或碰撞等情况。
基于物理法则的状态变化预测,有效避免物体消失或变形,且能应对未包含在训练数据中的未知场景和动作。该技术特别适合处理机场行李、快递小件等形状、重量和摆放多样的物品,解决训练数据难以覆盖的实际应用难题。
未来,NTT计划与日本Mujin公司合作推进该技术的社会应用,同时考虑与机器人服务供应商、物流及仓储企业等展开合作。该技术将以货物装卸为起点,逐步拓展至制造、建筑、零售等多个涉及多样物体处理的领域,助力缓解人手不足,提升生产效率。