日本NTT Docomo开发了一套名为“Physical AI协作平台”的系统,旨在实现机器人在与人类共享空间时的安全与舒适运行。该平台将在2026年11月18日开幕的“NTT R&D FORUM 2026”上进行演示。
随着近年来AI技术的飞速发展,AI与机器人在工厂、商店等多种场景中的协同应用备受期待。然而,要在人的生活空间中有效利用AI与机器人,仍面临以下三大挑战:
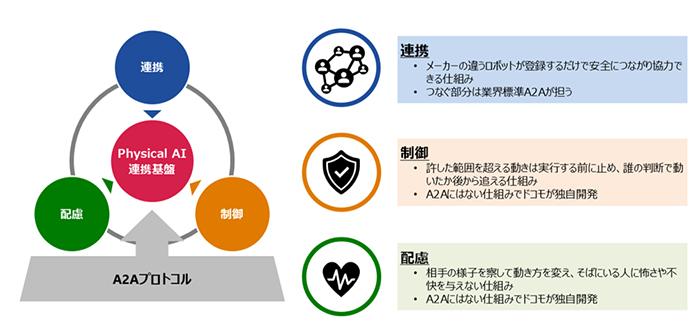
- 协作问题:不同机器人采用不同的连接方式,个人代理与多台机器人之间的连接需要针对各自连接方式进行单独开发。
- 控制问题:缺乏判断机器人是否可以执行某些动作并在必要时停止的机制,无法根据使用者和使用场景灵活控制机器人行为。
- 关怀问题:机器人动作可能引发人的心理不安或不适感。
Physical AI协作平台概述
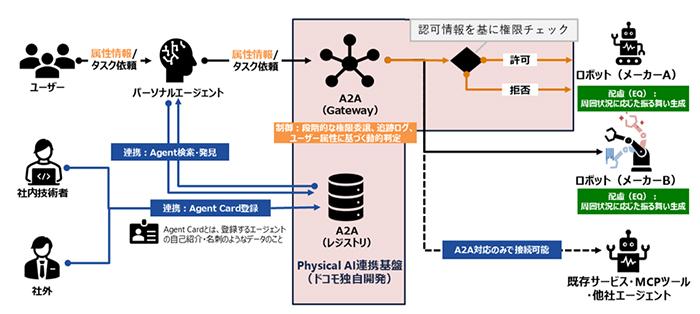
该平台集成了个人代理与机器人之间的“协作”技术,能够判断并控制机器人是否可执行特定动作的“控制”技术,以及根据周围环境自主生成“关怀”行为的技术。通过此平台,可以实现从个人代理对话到机器人实际动作的全流程管理与追踪。
技术细节
Physical AI协作平台将“协作”、“控制”、“关怀”三大功能融合于一体。连接个人代理与机器人时,采用业界标准的“A2A协议”,并在此基础上由NTT Docomo自主开发了“权限控制”、“动作历史追踪”及“基于周围环境生成行为”等功能。
-
权限控制 用户通过个人代理发出指令后,平台核心组件“A2A Gateway”会根据用户年龄等属性信息及预设的使用场景规则,判断机器人是否允许执行该动作。未经许可的动作会在执行前被阻止,只有被允许的指令才会发送给机器人。用户属性信息仅在平台内部管理,机器人只接收动作指令。
-
动作历史追踪 平台记录每次动作的执行时间、指令来源用户及具体动作内容,确保操作可追溯。
-
基于周围环境生成行为 机器人在执行动作时,会根据周围环境自动调整行为,避免给人带来不安或不适感。
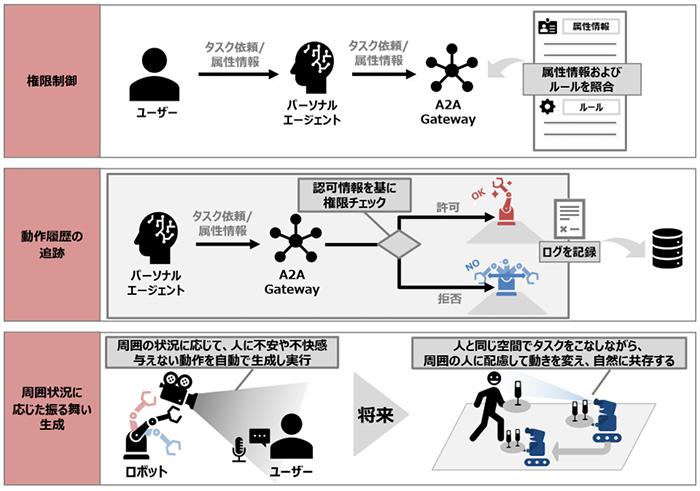
NTT Docomo未来希望通过该平台,使机器人能够根据人和环境的不同情况,自主进行安全且舒适的动作。
例如,在餐饮店应用场景中,用户通过个人代理下单后,平台会自动选择合适的送餐机器人执行任务。对于未成年顾客,机器人会自动避免配送酒类;对于有过敏史的顾客,则不会配送相关食品。此外,当机器人移动路径上有人出现时,能够自动避让并继续配送,确保服务顺畅且安全。