日本KDDI公司与物理AI初创企业RLWRLD(Real World)正在加速推进面向零售和物流领域的机器人AI基础模型的联合研发。两家公司被日本经济产业省主导的生成式AI开发支持项目“GENIAC”选中,开始构建专门针对日本现场环境的高端物理AI基础模型。
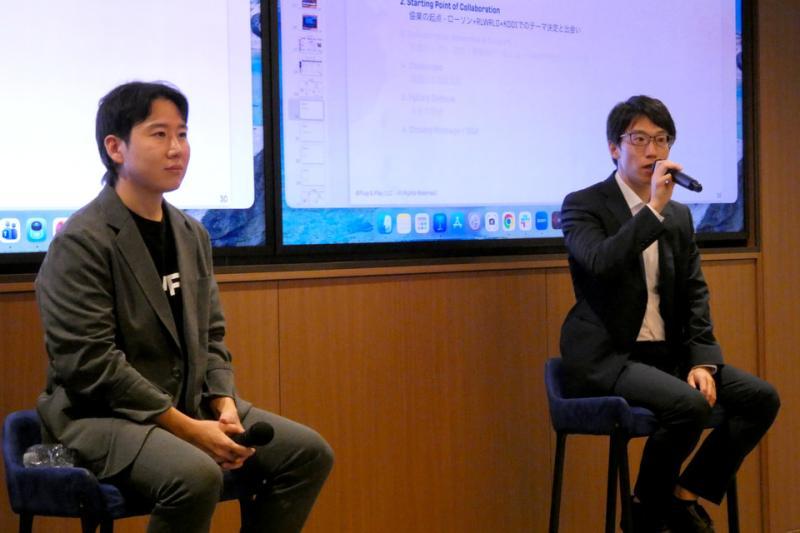
2023年9月18日在东京举行的媒体发布会上,展示了集成力觉、触觉和作业记忆处理的先进模型“RLDX-1”在日本实验室的实机演示。同时,RLWRLD日本法人代表Hoon Lee与KDDI开放创新推进总部业务开发部核心成员贞光雅德进行了专题讨论。
双方合作始于2025年初KDDI通过企业风险投资(CVC)对RLWRLD的投资。投资后,双方于4月开始对KDDI集团旗下日本便利店品牌罗森(Lawson)门店及现场进行实地考察,8月启动货架陈列的概念验证(PoC),并计划年底进行门店模拟数据采集,逐步推进实证实验。
在GENIAC项目中,计划用1至3年时间打造符合日本产业结构的基础模型,重点聚焦“数据采集技术开发”和“模型本身开发”两大方向。
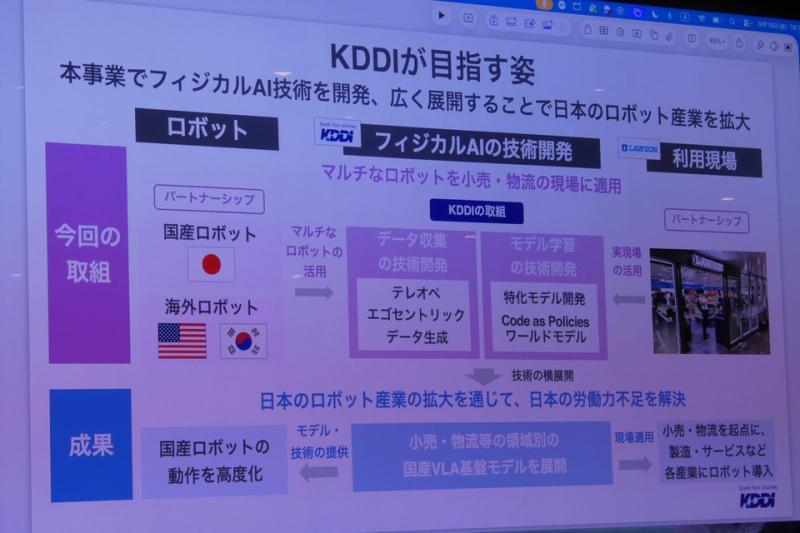
传统依赖远程操作(Teleoperation)进行数据采集存在工厂建设成本高和扩展性差的问题,因此项目积极利用作业人员佩戴带摄像头眼镜拍摄的第一人称视角(自我中心)数据。RLWRLD利用其独有的数据转换技术,将第一人称视角和多摄像头视频转换成与远程操作同等质量的高质量学习数据,预计每年采集相当于3500小时的高密度数据。
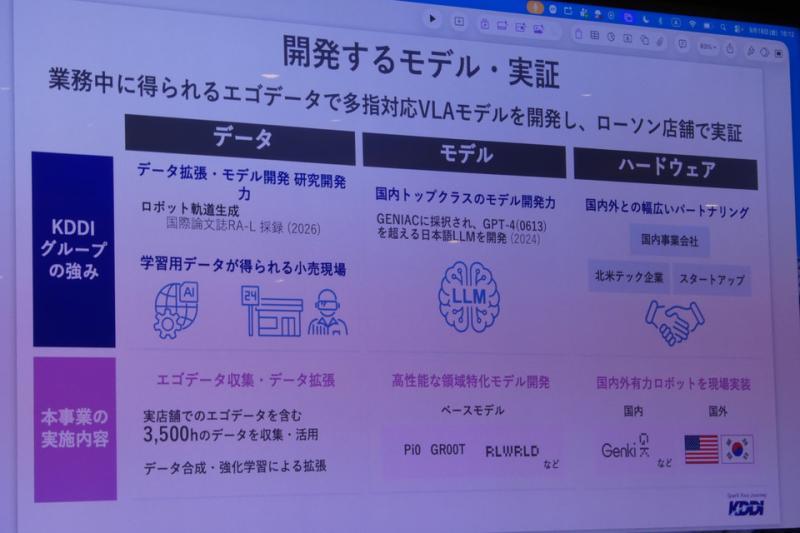
技术方面,项目引入了“Vision-to-Force”技术,通过多摄像头视频推测接触面的力觉信息,精准补充视觉信息中的触觉和力觉数据。基础模型采用RLDX-1等,学习罗森门店后台的分拣到货架陈列的整套拣选与放置作业的原始数据。通过灵活结合规则基础控制和视觉-语言-动作(VLA)模型,实现动作速度与精度的平衡,旨在替代人力不足的现场操作。
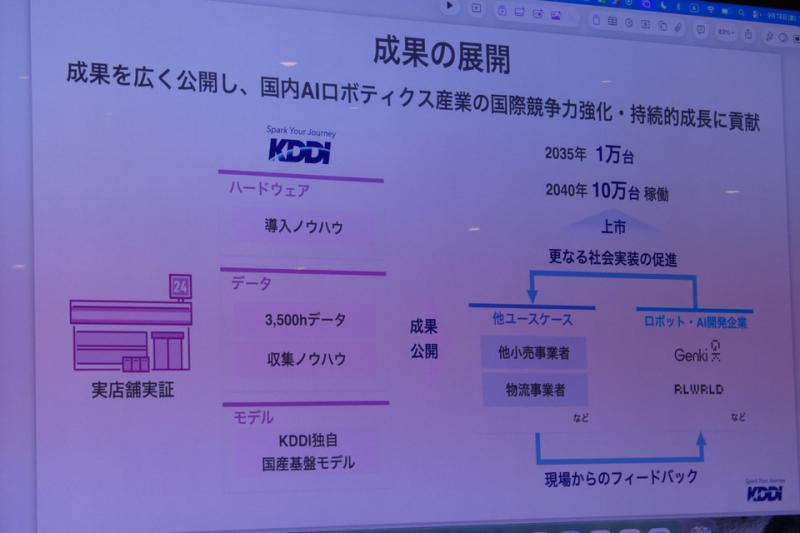
双方承诺不仅将成果用于自身,还将开放硬件协同经验、采集数据和基础模型,构建开放生态系统。通过与国内外硬件制造商及拥有现场资源的多样化企业合作,推动技术循环,带动日本机器人市场整体活跃。
RLWRLD代表Lee表示:“物理AI将在2至3年内成为劳动力本身,这将带来极具影响力的技术变革。”他对数据采集技术充满信心,称拥有将第一人称和固定摄像头数据转换为远程操作等效数据的独特技术,并能通过Vision-to-Force技术从视觉推断触觉。
KDDI的贞光则谈到项目背景时表示:“物理AI有望彻底改变日本生产现场,我们有强烈的动机将其引入业务。”他还提到在实际业务中推广物理AI时,内部协调的复杂性和合作的重要性,强调“推动物理AI不仅需要研发部门,还必须与业务部门紧密合作,制定全公司认可的路线图并达成共识”,并向后续的日本企业表达了支持和鼓励。