日本国家的动态地图平台株式会社(DMP)于11月5日在东京举办了新闻发布会,介绍了公司迄今为止的工作成果及未来发展方向。公司代表取缔役社长兼CEO吉村修一回顾了自2016年公司创立以来对自动驾驶未来的设想、过去十年的市场变化以及公司所拥有的数据基础设施。软件技术部部长间下健介则介绍了公司将数据资产和专业知识应用于AI业务的“Data for AI”项目。
AI进化推动数据角色扩展
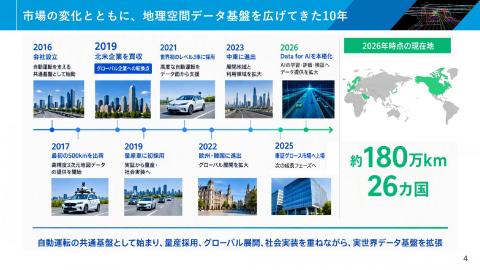
吉村修一回顾了DMP自2016年成立以来的历程。公司成立的初衷是打造一个支持自动驾驶社会化应用的跨行业共用数据基础。通过使用称为MMS(移动测绘系统)的测量车辆,收集日本及海外道路数据,基于点云数据构建高精度三维地图。2019年收购北美企业后开始全球扩展,2021年其数据被应用于全球首款实现自动驾驶三级的车辆。随后,2022年进入欧洲和韩国市场,2023年拓展至中东,目前数据覆盖约180万公里,涵盖26个国家,应用领域不仅限于车辆,还包括基础设施管理和仿真等。
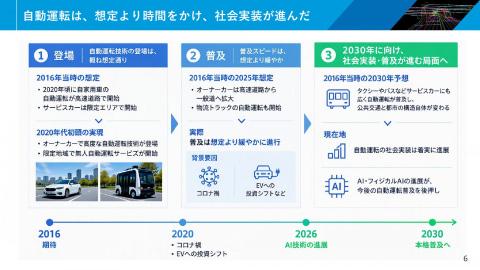
自动驾驶技术如预期在2020年代初实现,配备高级自动驾驶技术的私家车陆续上市,部分地区开始无人驾驶服务。但受疫情和电动车投资转向影响,普及速度较预期放缓。DMP原预计2025年自动驾驶车辆将普及至高速公路及一般道路,物流卡车自动驾驶也将启动,但现实尚未达到该水平。展望2030年,自动驾驶社会化应用将稳步推进,AI及物理AI技术的发展将成为推动力。
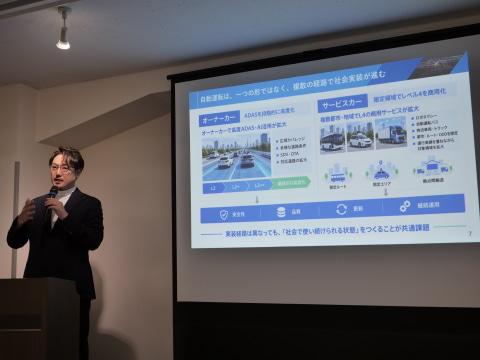
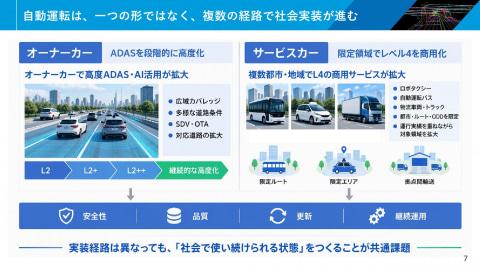
吉村认为自动驾驶不会单一路径发展,而是通过私家车和服务车两条路线推进。私家车方面,现有的高级驾驶辅助系统(ADAS)将逐步升级,形成2级(部分自动驾驶)加上堵车自动停启、弯道车速调节、高速公路免手控等功能的2+级,进一步发展至自动变道、自动合流分岔的2++级。服务车方面,多个城市和地区将推广4级(高度自动驾驶)商业服务,包括自动驾驶巴士、机器人出租车及物流车辆,逐步扩大运营范围。
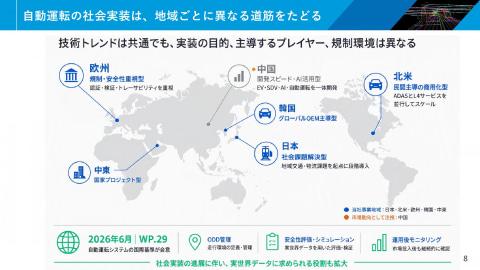
自动驾驶的推广路径因地区而异。北美以民间主导商业化为主,欧洲则注重法规和安全性,日本则从区域交通和物流问题出发,逐步推进。2026年6月,国际汽车标准协调论坛(WP.29)将就运营设计领域(ODD)、安全评估、仿真及市场投放后监控达成国际标准,日本也将依据该规则实施。
关于AI的进化,吉村指出AI将从大型语言模型(LLM,语言理解)扩展到视觉语言模型(VLM,语言+视觉理解),再到视觉语言行动模型(VLA,语言+视觉+行为理解),逐步向现实世界的判断和行动延伸。随着AI应用范围扩大,准确反映现实世界的高质量数据作用也将增强。
正在开发支持AI评估的新技术
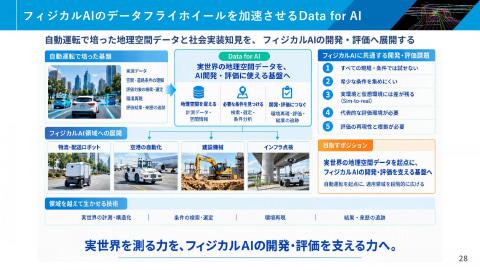
继吉村发言后,软件技术部部长间下健介介绍了未来“现实世界数据”的需求,以及基于现实地理空间数据为AI开发和评估提供基础设施的“Data for AI”项目。
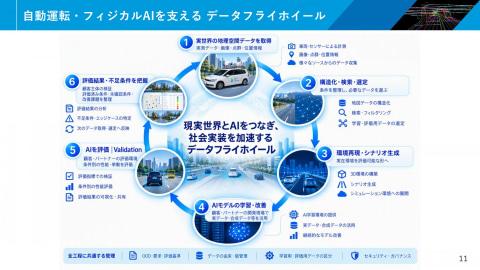
间下提出支持自动驾驶及物理AI的数据飞轮包含六个步骤:
- 获取现实世界地理空间数据
- 地图数据结构化、搜索过滤,选择学习和评估数据
- 重现三维环境及生成场景以评估真实环境
- AI模型学习与改进
- AI评估(验证)
- 分析评估结果,识别不足条件,反馈至下一轮数据获取和选择
通过循环这六个步骤,AI将不断优化,但每个环节均面临挑战。例如,现实世界条件难以全面采集,难以搜索匹配评估条件的地点,缺乏理想场景数据,评估标准难以确定,评估结果的充分性难以判断等。
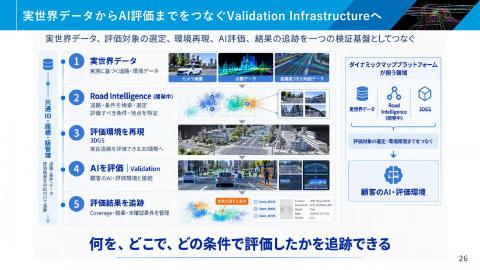
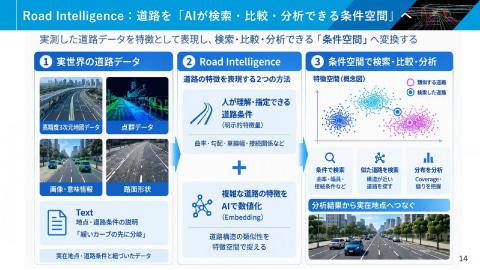
为准确掌握评估覆盖的条件,需区分“已评估条件”、“未评估条件”及“稀有条件”,而非仅关注数据采集距离。为此,DMP正在开发“Road Intelligence”技术。该技术基于实测道路数据,提取曲率、坡度、车道宽度、道路连接关系等人类可理解的道路条件,并通过AI数值化复杂道路特征,实现相似道路的搜索、比较和分析。
在AI评估中,因无法用实车数据覆盖所有道路和条件,必须合理分配有限的时间、成本和数据资源。评估策略包括选择代表性条件进行评估,以及补充稀有条件。若缺乏合适数据,则需新增实车采集或三维重建。
为重建真实道路环境,DMP采用“3D Gaussian Splatting(3DGS)”技术。3DGS利用摄像头图像、点云数据、定位信息和高精度三维地图数据,通过大量小椭球体(高斯分布)表示三维空间,生成连续无缝的三维图像。该技术不仅能生成逼真的三维视觉效果,还能添加车辆、行人等虚拟交通元素,或从不同车辆和传感器视角重现同一三维空间。
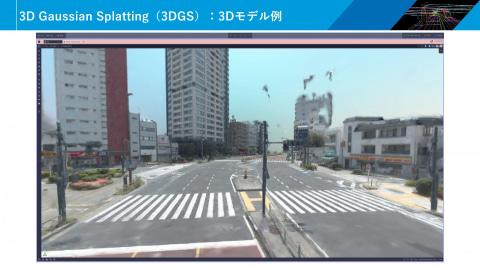
DMP计划结合现有现实世界数据与Road Intelligence及3DGS技术,构建从数据采集、评估对象选择、环境重现、AI评估到结果分析的完整基础设施,支持物理AI的开发与评估,并连接客户的AI及评估环境。该“Data for AI”项目不仅面向自动驾驶,还将拓展至物流配送机器人、机场自动化、建筑机械、基础设施检测等多个领域。