机器人在抓取物体方面仍存在不足,尽管投入了数十亿美元并利用大量视频训练深度学习模型。如今,这一状况有望改变,得益于Eka Robotics开发的一种操控架构,该架构结合了力感知夹持器和新型深度学习模型。该公司由麻省理工学院教授Pulkit Agrawal和前谷歌DeepMind研究员Tuomas Haarnoja创立,刚刚完成1.5亿美元的A轮融资,融资后估值达14.5亿美元,投资方包括a16z和F-Prime等知名风险基金。
“他们在某些任务上已经超越了人类水平,我们预计未来几个月内,在许多灵巧操控任务中将实现超人表现,”a16z合伙人Raghu Raghuram在接受TechCrunch采访时表示。
在机器人技术层出不穷的今天,Eka的表现令资深机器人专家震惊。伊利诺伊大学厄巴纳-香槟分校教授Kris Hauser称其演示具备“震撼效果”,并指出Eka机器人能在无需重新训练的情况下适应大量不同物体,且表现出一种“令人毛骨悚然的人性化特质”,即若首次失败会反复尝试。
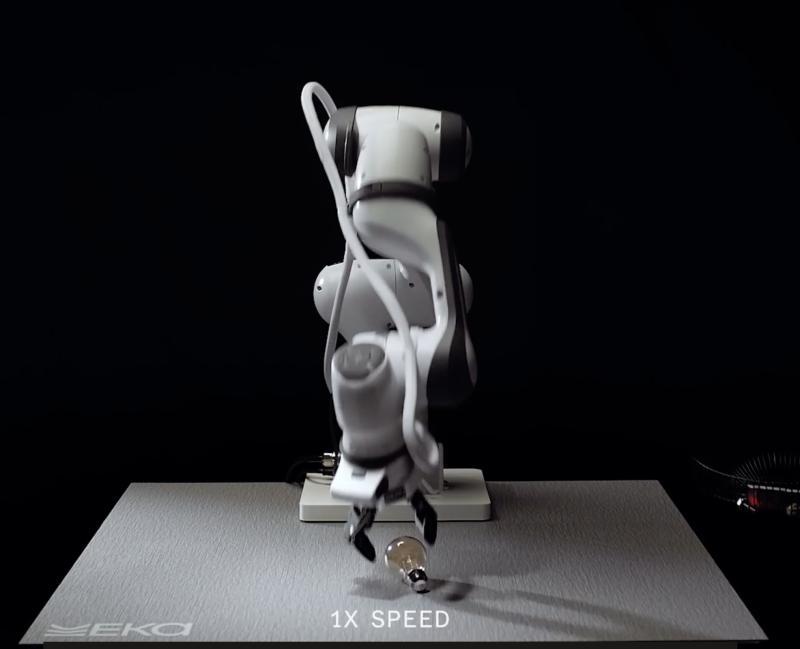
另一位不愿透露姓名的前沿实验室机器人专家告诉TechCrunch,看到Eka机器人现场演示令人激动,堪比十年前机器人首次实现可靠腿部运动的突破。机器人动作流畅迅速,能在一小时内抓取约1500个重量不超过1公斤的物体,远超人类的600个,且抓取成功率超过95%。机器人手臂动作迅速且力量足以自伤,显示其算法对硬件的保护能力极强。该专家感叹:“他们对算法的信任令人惊讶,不禁好奇他们在研发过程中损坏了多少机器人。”
这位专家还分享了亲身体验:当机器人轻柔地接触他的手臂时,那种感觉至今仍留存在他的身体里。
如何避免压碎覆盆子
Eka的卓越表现源于其基础模型的设计。不同于传统的视觉-语言-动作模型,Eka采用视觉-力觉-动作模型,重点关注语言、力觉输入与动作之间的关系。批评者如Rodney Brooks认为,缺乏对力觉和触觉的建模,生成式AI机器人将难以成功,而Eka的成果验证了这一观点。
“视觉并非解决最后一毫米问题的主要手段,”Eka联合创始人Agrawal表示,“视觉只能大致告诉你物体的位置和姿态,真正的抓取和搜索是通过力觉实现的。”
为此,Eka设计了比传统夹持器更灵活的机器人手,配备了更多力传感器,能对接触做出反应,因此不会压碎覆盆子。虽然具体技术细节未公开,但核心在于利用物理模拟器模拟机器人抓取时遇到的多种力,并基于此构建可大规模运行的强化学习环境,能在几分钟内生成数千小时的机器人经验。
Hauser指出:“Eka突破了依赖人类示范数据的限制,通过强化学习让机器人超越任何示范数据。这种不受限于训练数据的能力令人兴奋。”
Agrawal和Haarnoja在加州大学伯克利分校研究生期间相识,是机器人控制领域强化学习的领先研究者。Eka的核心策略是通过模拟实现强化学习的规模化,而非依赖大量人工采集的视频数据。模拟技术是实现机器人可靠操控的关键,尤其是在需要与物体交互的任务中。
“Eka正在弥合现代机器人领域普遍存在的通用性与性能之间的鸿沟,”Agrawal说。
让通用机器人更实用
目前,最具通用性的物理AI模型虽然能尝试多种任务,但表现并不出色。专注于单一任务的AI模型虽能力强,但难以满足企业多任务需求。生成式AI的优势在于机器人能快速学习多项甚至新颖任务。
现有方法能制造出比以往更智能的机器人,例如ChatGPT最新大型语言模型Astra能在陌生环境中操作机器人完成任务,但速度慢且成本高。Eka模型则专注于物理操控,配合更通用的决策模型共同解决问题。举例来说,Astra知道洗碗机里的盘子应放入橱柜,而Eka模型能在不破坏盘子的情况下完成抓取。
“多数团队关注的是规划层面,从高层智能向下推动物理执行,而我们则从底层物理出发,”联合创始人Haarnoja说。
不过,Eka仍需在实际应用中证明实力。公司正与多家工业客户秘密合作,进行拣选、放置及线缆操控的试点项目,但从实验室到生产线的转变几乎与模拟到现实的差距一样大。
Hauser指出:“真正的挑战是机器人在真实装配线上连续运行一年且不出故障。此外,‘这些技术能否广泛适用于更多任务’也是未知数。目前看到的多为拣选放置,但许多工业增值任务远不止此。”
Agrawal也关注产品的可部署性。目前Eka的夹持器硬件成本低于1000美元,寿命达500万次循环,目标是达到工业标准机械臂的2000万次循环寿命。
“我们正在打造完整的工作流程设计工程,先专注于拣选、整理、放置和线缆处理两个垂直领域,力争做到行业领先。一旦成功,未来潜力无限,”Agrawal总结道。