日本国家谷歌DeepMind发布了面向机器人的AI模型“Gemini Robotics 2.5”。该模型支持使用工具和操作柔软物体,显著提升了作业的成功率、速度和安全性,目前已开始向机器人开发合作伙伴提供。
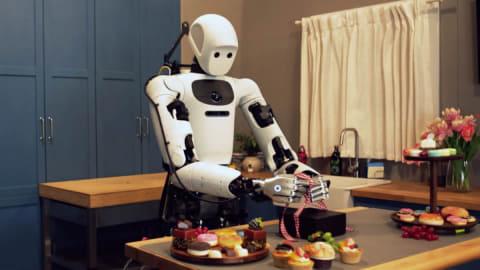
该模型基于图像和语言信息控制机器人动作,属于VLA(视觉-语言-动作)模型。它在200多种任务中进行了性能验证,包括用夹子夹取食物、系礼盒丝带、用移液管操作液体等。与传统基准相比,成功率提升了30%至100%,所需时间缩短了20%至30%。
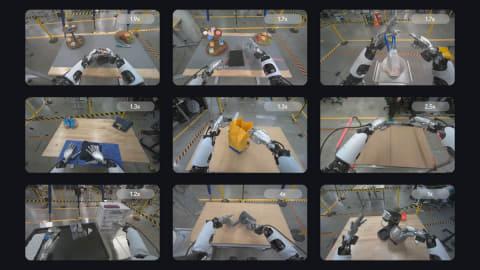
该模型支持多种机器人平台,如日本国家Apptronik的人形机器人“Apollo 2”和配备双臂及双指夹持器的“Franka Duo”。Apollo 2搭载了22自由度的五指手“SharpaWave”。
在实际环境测试中,Apollo 2被投入到日本国家梅赛德斯-奔驰匈牙利凯奇凯梅特工厂和德国辛德尔芬根工厂的生产线上。机器人从零件箱中取出金属支架,并按车辆需求顺序排列在托盘上,成功率达到96%。
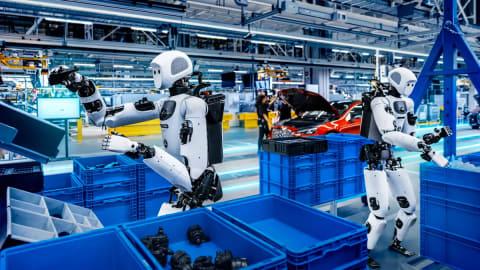
作业流程管理采用推理模型“Gemini Robotics ER”,而手臂控制则由Gemini Robotics 2.5完成。此举旨在让机器人承担单调且体力负担大的零件准备工作,使工人能专注于复杂的组装任务。
在安全性方面,模型增强了推理时的动作引导功能,能够实时避开周围危险。谷歌的评估显示,在有障碍物的环境中,安全完成作业的比例提升了33%;在人靠近的环境中提升了43%。
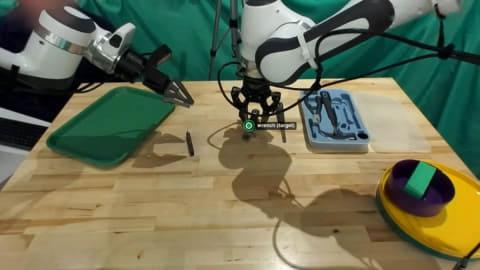
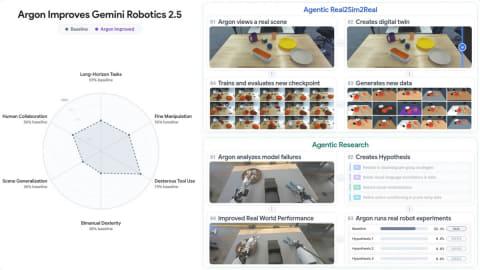
开发过程中还利用了“Gemini 4 Argon”,基于真实摄像头画面生成多样的仿真和数字孪生,通过结合实机学习数据,提高了对新环境和新物体的适应效率。