日本SpaceData公司将塔式起重机作业的物理仿真功能整合进其机器人现场实施平台“RobotBrain”。
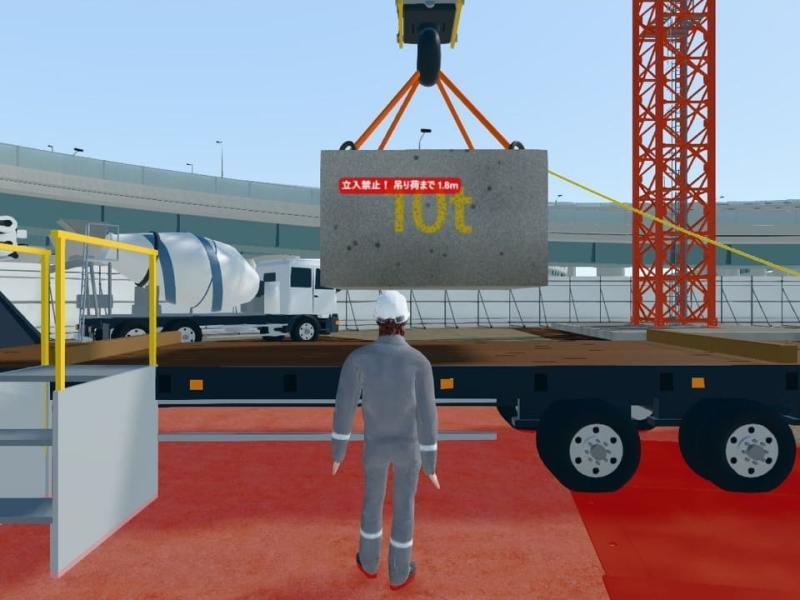
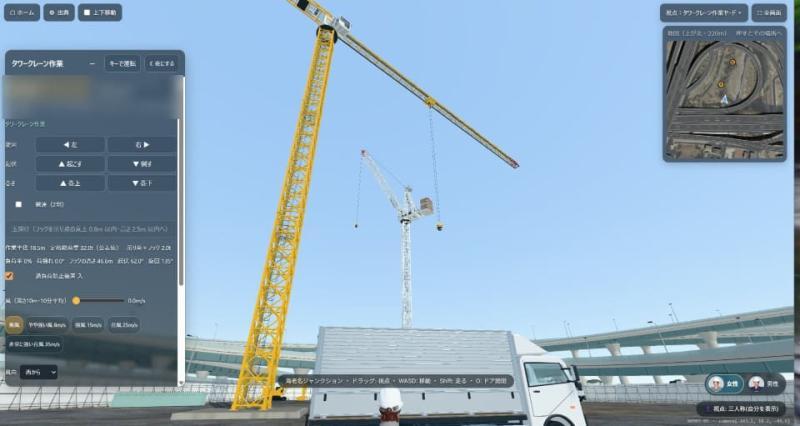
作为首个应用案例,他们以日本东名高速公路与首都圈中央联络自动车道(圏央道)交汇的海老名立交桥施工现场为基础,数字化了该地形及高架结构,并通过AI学习物理特性,实现了对假设工程(匝道桥拓宽)中4台起重机和6台施工车辆的物理计算驱动仿真。该仿真涵盖架设、装卸、协同吊装、挖掘、浇筑及安全教育六大作业环节,能够在每次操作时实时计算重量、张力和摆动,供用户体验和验证。
随着日本高速公路老化,更新和维修工程日益增多,施工往往在使用中的高架桥及交通密集区域有限的场地内进行,稍有不慎可能导致严重事故。同时,起重机作业的安全性受载重、作业半径、风力及操作引起的摆动等多种因素影响,难以在现场完全复现相同条件进行测试。施工计划和安全培训多依赖图纸和经验,相关人员难以共享统一的完成效果预期,这些均是亟待解决的问题。
RobotBrain平台能够在虚拟空间中验证机器人型号、数量、布置、控制及安全条件,之后再应用于实际设备,并将现场数据反馈至虚拟环境进行更新。本次将该预先验证机制应用于建筑施工现场的起重机和机械设备,系统中重现了海老名立交桥的地形和高架结构,并在其上布置了假设工程的作业场地。包括3台塔式起重机和1台移动式起重机共4台起重机,以及拖车、挖掘机、自卸车、混凝土泵车等6台施工车辆,在同一虚拟空间内协同运作。
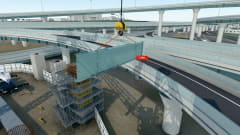
仿真系统能够完整再现架设、装卸、协同吊装、挖掘、浇筑和安全教育六类作业,预计将被日本高速公路公司、铁路运营商、总承包商及建筑咨询公司等负责使用中基础设施附近施工的企业广泛采用,以提升施工计划制定、发包及执行的安全性和效率。