日本国家Preferred Networks(PFN)与日本国家Preferred Robotics(PFR)于9月9日宣布,双方将共同开发一款小型环境高级理解基础模型——「PLaMo-SemGround(プラモ・セムグラウンド)」。
PLaMo-SemGround是一款参数规模不超过20亿的基础模型,旨在通过自然语言、RGB图像及深度信息,理解室内移动机器人可行驶区域、禁止区域及复杂作业条件,从而简化机器人在室内的部署和运营。
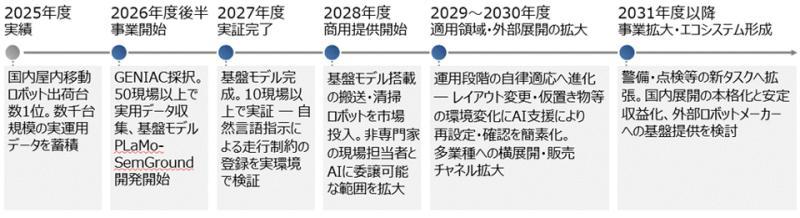
PFN与PFR希望通过该模型,将室内移动机器人的初期部署费用及运营任务中90%以上的工作交由AI与现场工作人员共同完成。
该模型将助力解决人手不足问题,提升日本国内产业竞争力,具体体现在以下几个方面:
- 部署简便性:辅助地图和行驶限制的设置,降低对专业人才的依赖。
- 现场适应性:支持根据布局变更及临时放置物品等环境变化,及时更新设置。
- 安全性:识别禁止进入区域、台阶、障碍物等,保障安全行驶。
- 多样化机器人及业务拓展:面向搬运、清洁、巡逻、检查等多种任务,适配轮式、腿式及人形等多种室内移动机器人。
本项目结合了PFN在生成式AI基础模型开发的技术实力,以及PFR自2023年起开发运营的自律搬运机器人“カチャカ”系列的现场经验。PFR在日本工厂及物流领域的AMR(自主移动机器人)市场占有率排名第一(根据2026年富士经济调查)。双方将从开发到社会应用,推进以下五项工作:
1. 收集50个以上多样化实际场景数据(PFR负责)
利用PFR开发的自主移动机器人(搬运及清洁机器人)及专用数据采集推车,在获得许可的工厂和商业设施等50多个现场收集RGB图像、深度信息、行驶日志及现场规则等数据。
2. 构建超过2000万样本的学习与评估数据基础(PFN负责)
整合收集的实际数据与公开数据及合成数据,构建包含超过2000万样本的学习和评估数据基础,支持图像问答及目标区域识别等任务。
3. 整理公开基准并构建独有基准(PFN负责)
将公开基准“EmbodiedScan”转换并整理为本项目的评估任务基准。利用PFR在400多个现场收集的现有数据及新采集的50多个现场数据,构建适合目标业务的独有基准。
4. 研究开发机器人环境高级理解基础模型PLaMo-SemGround(PFN与PFR合作)
通过自然语言指令、摄像头采集的RGB图像及传感器获取的深度信息,识别二维及三维空间中的区域、物体及行驶限制,开发可连接带语义信息地图和路径规划器的基础模型。
5. 在10个以上现场进行实证测试(PFN与PFR合作)
将开发的模型集成至PFR的搬运及清洁机器人中,在5个行业、10个以上现场评估空间识别性能及实现将90%设置任务委托给模型的目标达成度。