日本NTT西日本与日本爱丽思大山于11月16日宣布,基于NTT西日本开发的集成管理系统“多机器人平台”,联合开展了物理AI的实证验证成果。
两家公司于2025年10月签署了关于推动物理AI及机器人等物联网领域数字化转型的业务合作基本协议。基于此协议,双方利用AI技术,在云端统一管理和联动控制设施内的安全摄像头、电梯、闸机及各类机器人,实现了“多机器人平台”(此前名为“AI机器人平台”)的联合实证。
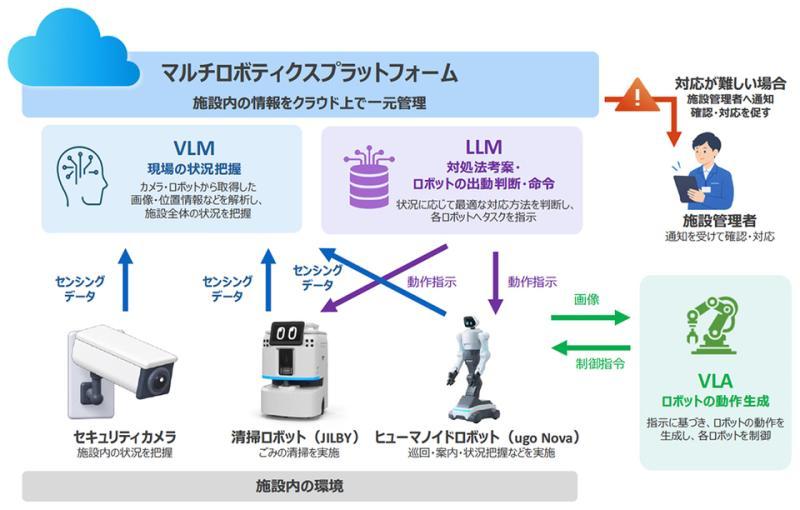
首阶段合作中,爱丽思大山的数字化清洁机器人“JILBY(吉尔比)”接入该平台,并实现了“AI代理”功能。本次第二阶段则构建了集成管理的基础技术,利用物理AI技术中的VLA(视觉-语言动作)、VLM(视觉-语言模型)及LLM(大型语言模型),验证了设施设备与机器人联动、异种机器人协作及机器人自主动作的技术可行性。
具体验证之一是实现设施设备与机器人的联动。通过VLM分析安全摄像头画面,掌握设施整体状况,LLM基于此向“JILBY”发出适当的作业指令,证明了该流程的技术可行性。
此外,作为异厂商异类型机器人协作的案例,爱丽思大山的“JILBY”与NTT西日本代理的ugo公司人形机器人“ugo Nova”通过该平台共享信息,根据各自角色和特性分担任务并协同工作。借助VLA技术,机器人还能根据指令内容及周边环境自主判断和行动,验证了其自主动作的可能性。
未来,双方将基于此次实证获得的知识,梳理技术细节、客户需求及设施管理难题,探讨商业化及产业化的可能性。
该研究成果将于“NTT研发论坛2026”(11月18日至20日、24日至25日,日本NTT武藏野研发中心)、“建筑管理人力展&清洁博览会2026”(11月18日至20日,日本东京国际展示场)、“智能建筑博览会”(12月2日至4日,日本东京国际展示场)及“SEMICON Japan 2026”(12月9日至11日,日本东京国际展示场)等展会进行演示。各展会展示内容有所不同,且因采用研发中技术,实际产品及服务规格可能存在差异。